Материал: Источник теоретического материала
Лекция 9
Кинематика. Задачи кинематики.. Кинематика точки..
Кинематика. Задачи кинематики. Кинематика точки
Введение. Задачи кинематики
Кинематика – раздел теоретической механики, в котором изучается геометрия движения тел без учета их массы и приложенных к ним сил. При изучении кинематики ориентируются на конкретную систему отсчета (систему координат), по отношению к которой рассматривается движение тела.
Если изучается движение материальной точки, то определяются траектория точки, ее скорость и ускорение, характер изменения скорости и ускорения точки с течением времени. Если изучается движение материального тела с учетом его размеров, то определяются траектории точек (частиц) тела, скорости и ускорения различных точек тела, а также закономерности изменения скорости и ускорения любой точки тела с течением времени. В связи с этим кинематика делится на две части: кинематика точки и кинематика абсолютно твердого тела. В кинематике твердого тела рассматриваются пять видов движения: поступательное, вращательное (вращение тела вокруг неподвижной оси), плоское (или плоско-параллельное), сферическое и движение свободного твердого тела (общий случай движения тела).
Кинематика точки
Способы задания движения точки
Чтобы определить траекторию (когда ее вид не известен), скорость и ускорение движущейся точки в любой момент времени, необходимо использовать исходные данные, т.е. задавать движение точки. Исторически сложились три главных способа задания движения точки: естественный (способ Эйлера), координатный (в декартовых, полярных и других координатах) и векторный.
Рассмотрим векторный способ задания движения точки.
По отношению к неподвижному центру О в пространстве движется точка М (рис.1).

Рис.1
Ее положение в любой момент времени
можно определить с помощью радиуса-вектора
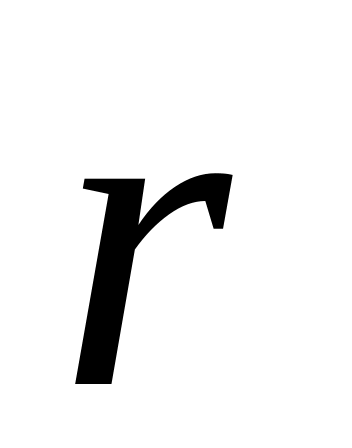 ,
проведенного из неподвижного центра О
в точку М. При движении точки величина
и направление вектора
непрерывно изменяются с течением
времени:
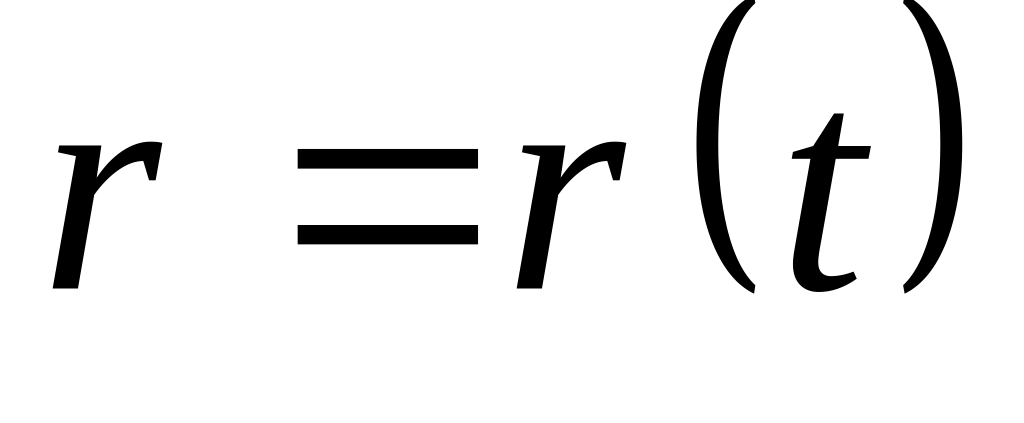 .
Это – векторное уравнение движения
точки. Траектория точки в этом случае
определяется как годограф вектора
,
т.е. как геометрическое место концов
вектора
в разные моменты времени. Векторное
уравнение движения точки позволяет
определить скорость и ускорение точки.
Этот способ задания движения точки
используется в теоретических исследованиях
и выводах.
Рассмотрим способ задания движения точки в декартовых координатах.
П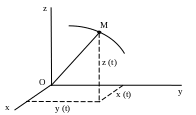 оложение
точки М в пространстве относительно
прямоугольной системы координат (рис..2)
определяется координатами x,
y, z.
При движении точки эти координаты
изменяются с течением времени:
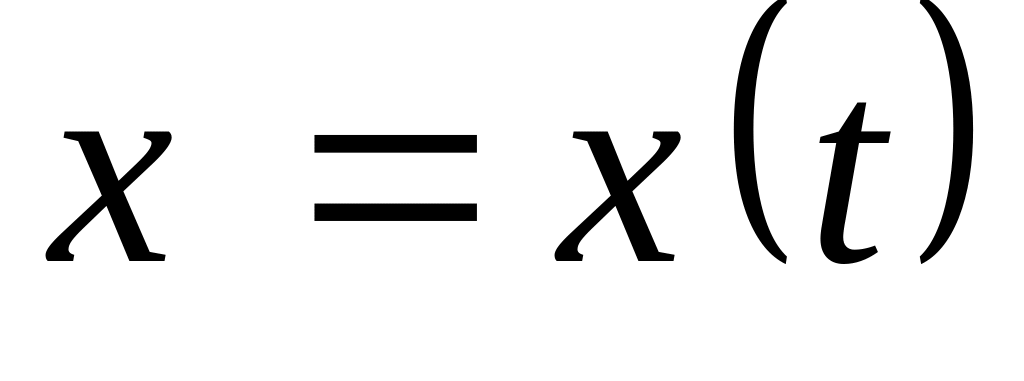 ,
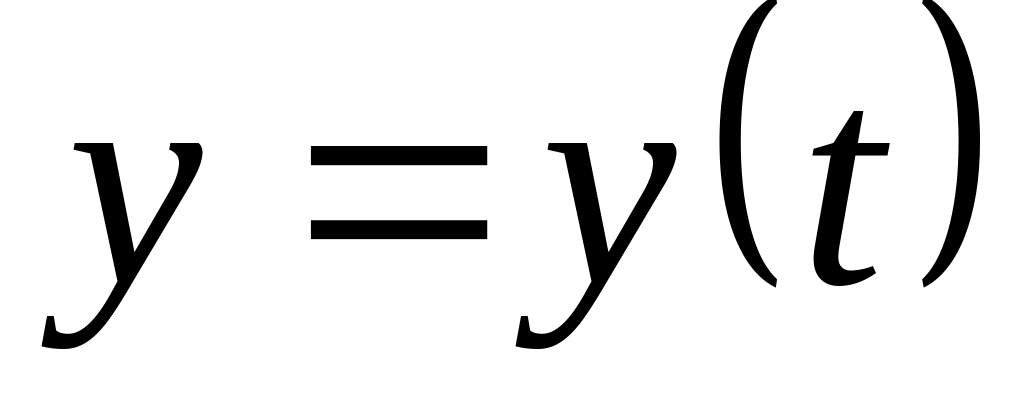 ,
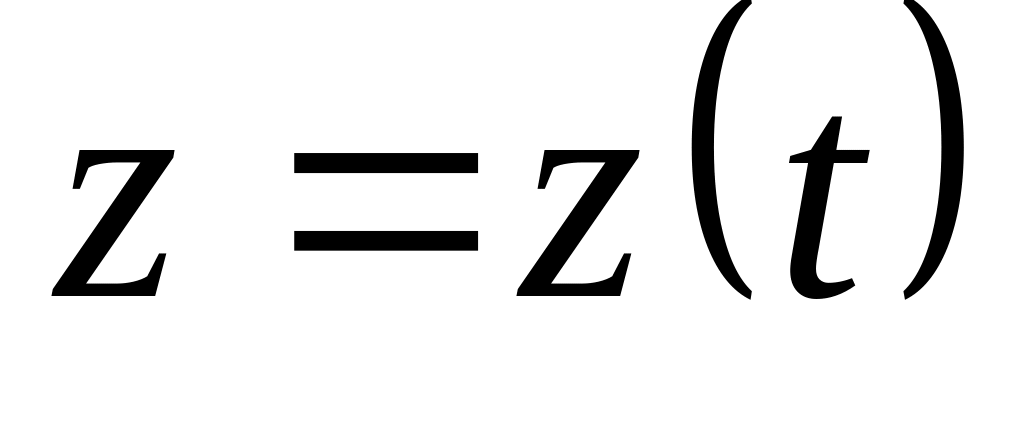 .
Рис..2
Получаем уравнения движения точки,
которые позволяют определять скорость
и ускорение точки в любой момент времени.
Уравнения движения точки в координатной
форме – это, по существу, параметрические
уравнения траектории (роль параметра
играет время
).
Чтобы получить уравнение траектории в
явной форме, достаточно исключить из
заданных уравнений движения точки
параметр
.
Например, в случае плоской траектории:
и
;
исключив параметр
,
получим:
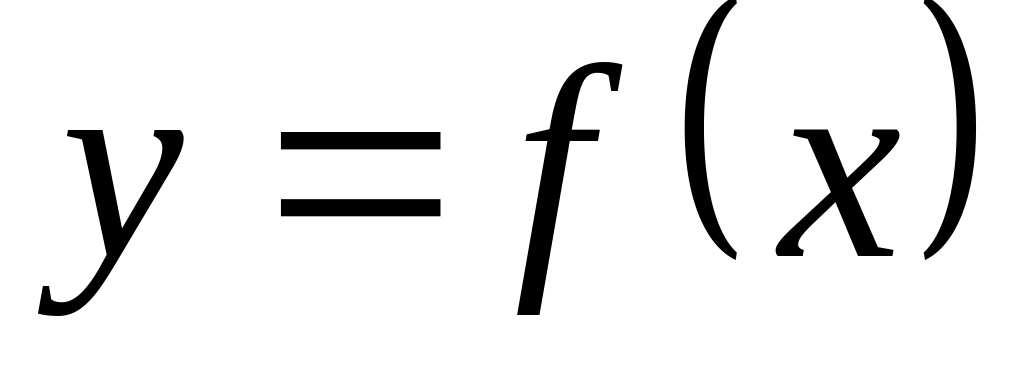 ,
или
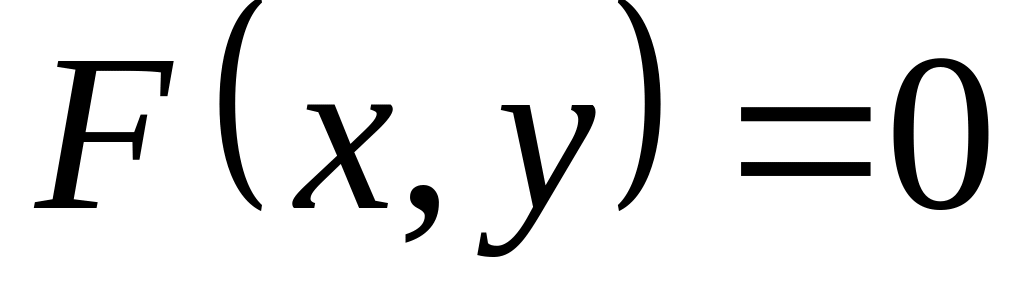 .
Таким образом, для решения задач кинематики точки в этом случае следует задавать уравнения движения точки в декартовых координатах.
Т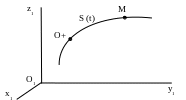 еперь
рассмотрим естественный способ задания
движения точки (предложен Л.Эйлером).
Задаются траектория точки (вид траектории
относительно выбранной системы отсчета),
начало и положительное направление
отсчета дуговой координаты
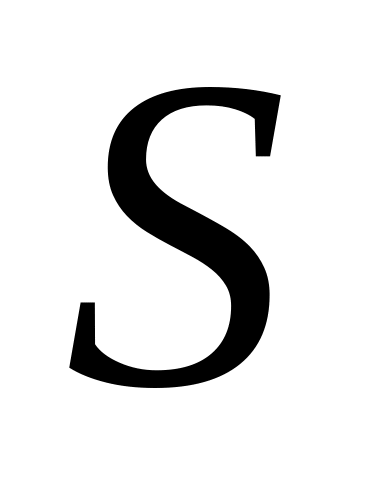 (точка О +), закон изменения дуговой
координаты (расстояния вдоль траектории):
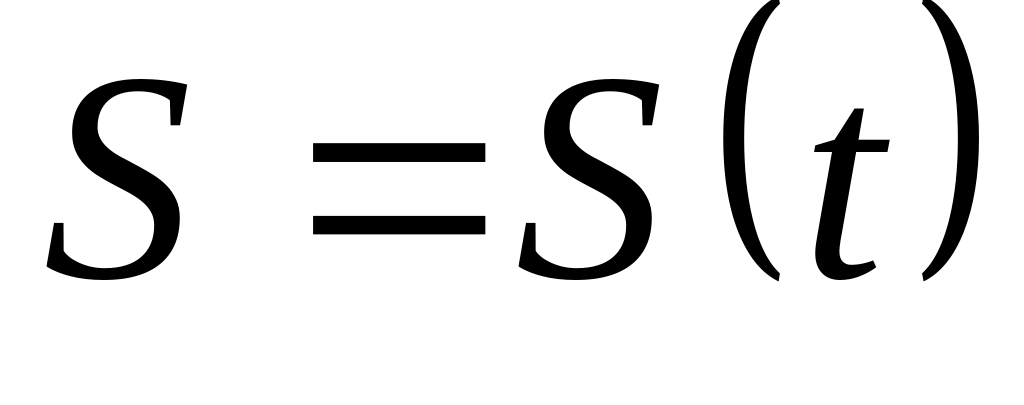 - уравнение движения точки по заданной
траектории (рис..3).
Рис..3
Этот способ задания движения точки позволяет определять скорость и ускорение точки в любой момент времени, а также получить уравнения равномерного и равнопеременного движения точки.
Определение скорости и ускорения точки
Скорость точки при векторном способе
задания ее движения можно определить,
рассматривая перемещение точки за малый
промежуток времени
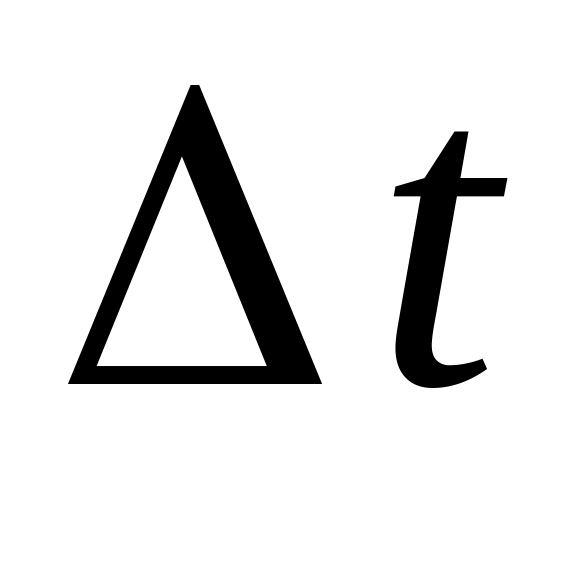 ,
при котором радиус-вектор
получает малое перемещение
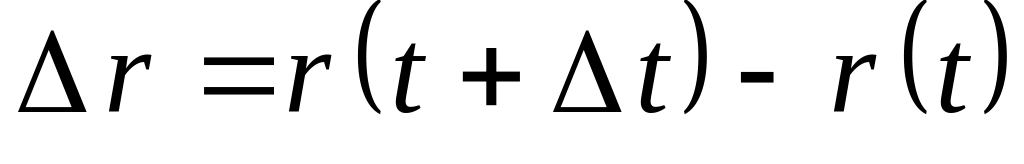 ,
что дает среднюю скорость точки
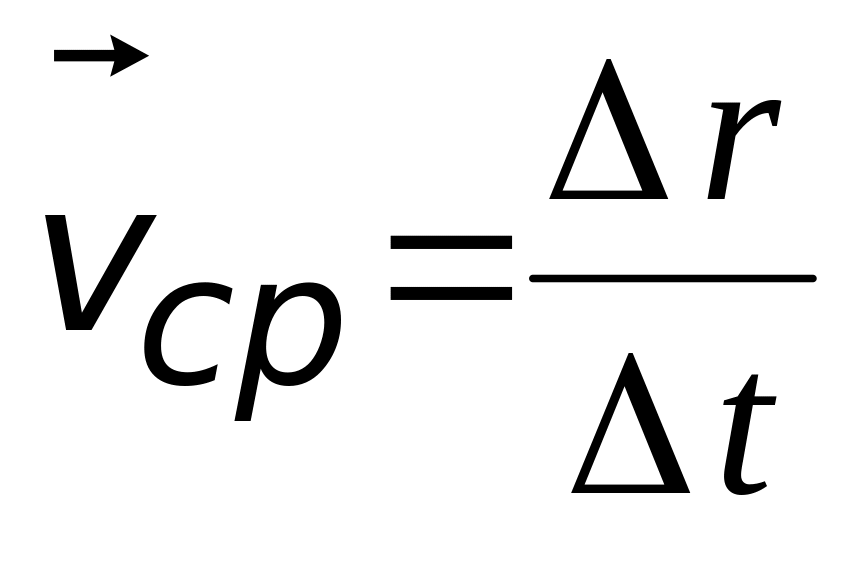 за промежуток времени
(
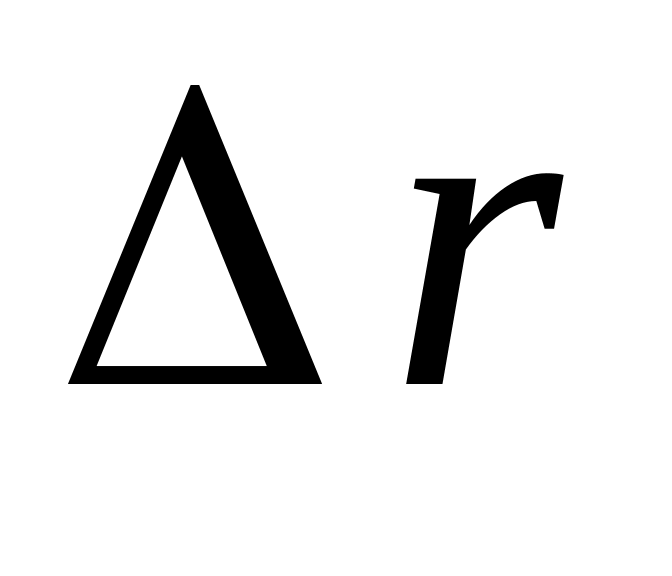 - вектор приращение точки М). Скорость
точки М в данный момент времени
определяем, переходя к пределу, к которому
стремится вектор
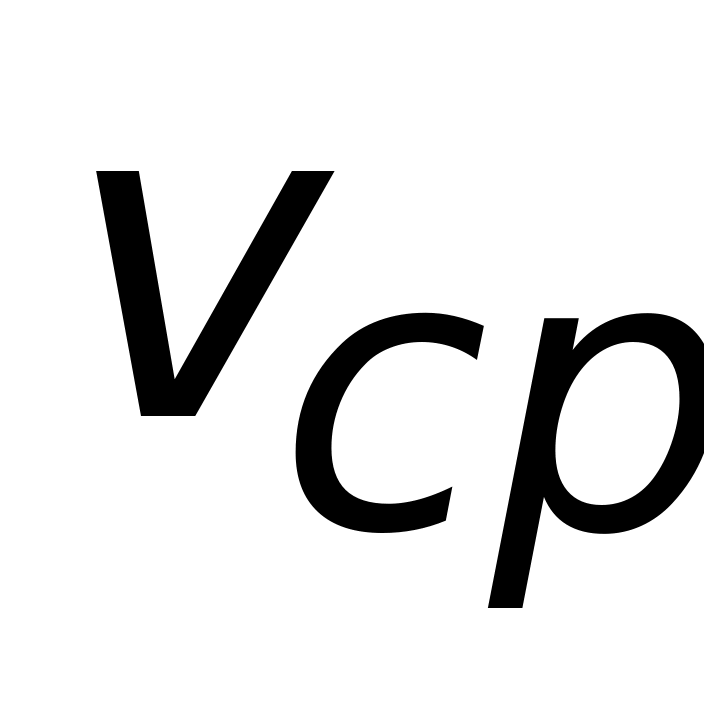 при
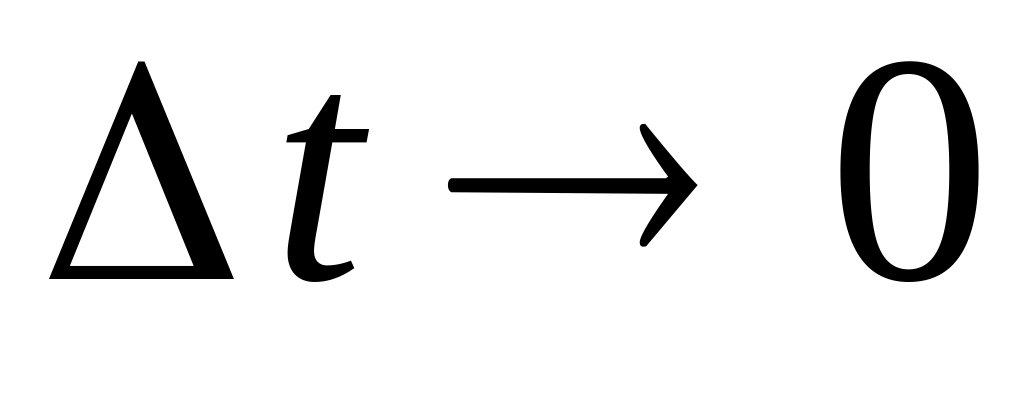 ,
(рис.4) т.е.
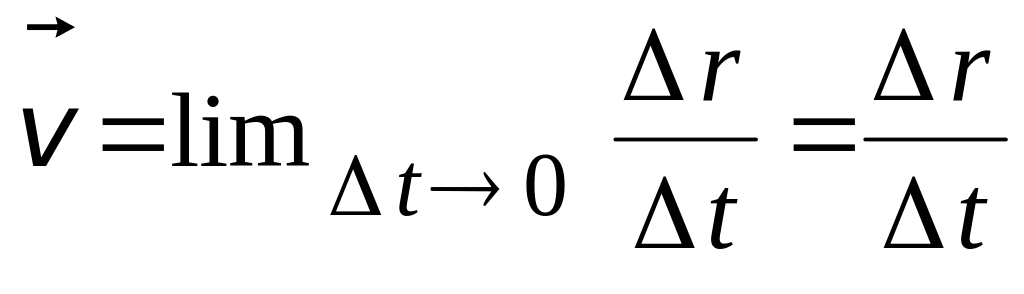 .
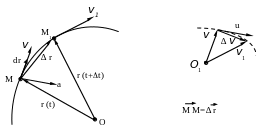
Рис.4
При этом вектор перемещения
стремится к вектору
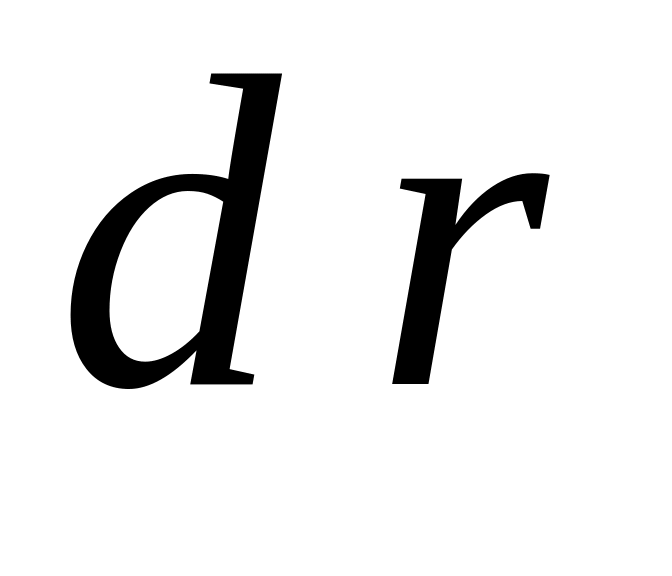 ,
направляемому по касательной к траектории.
Таким образом, скорость точки равна
первой производной по времени от
радиуса-вектора
,
т.к.
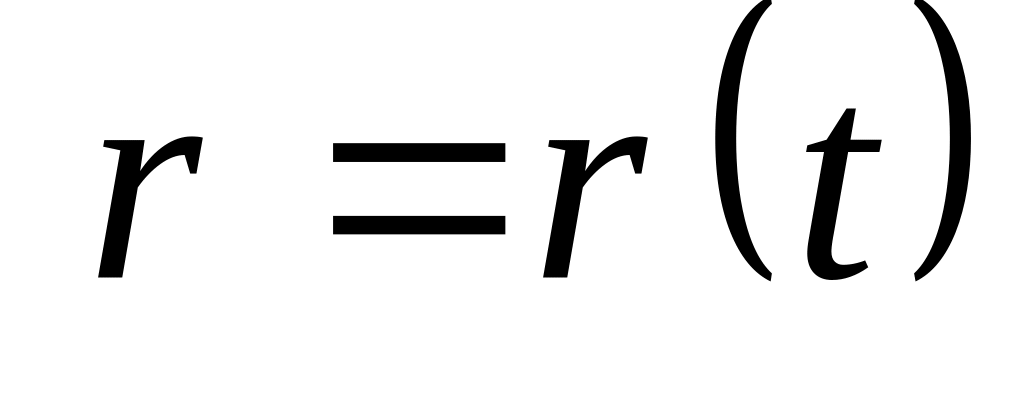 ,
и вектор
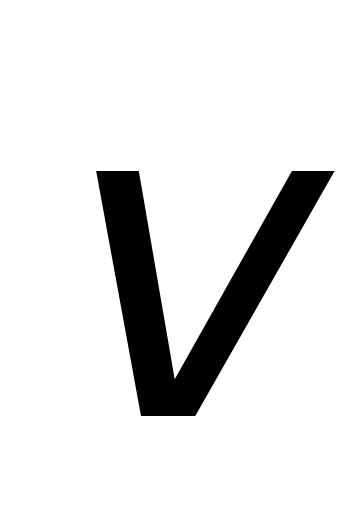 направляется по касательной к траектории
в сторону движения точки.
Ускорение точки находим, определяя
предел среднего ускорения
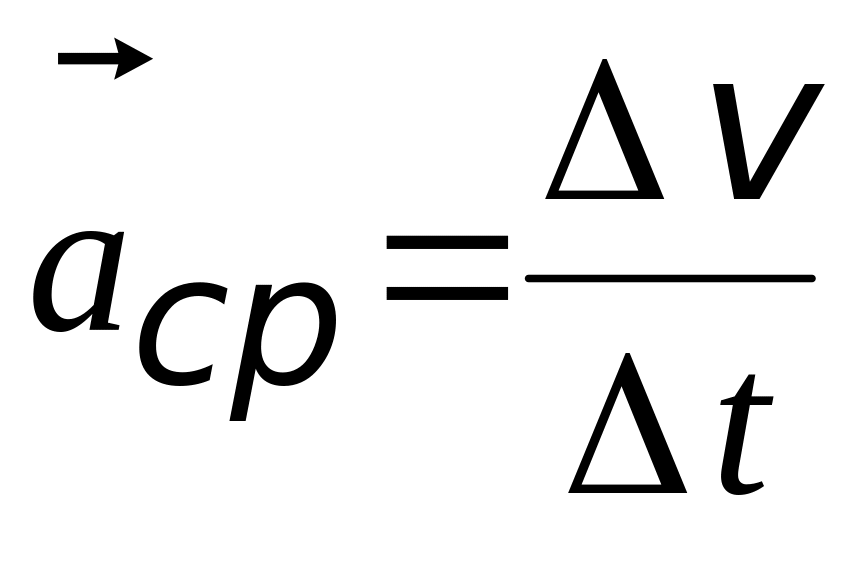 ,
где
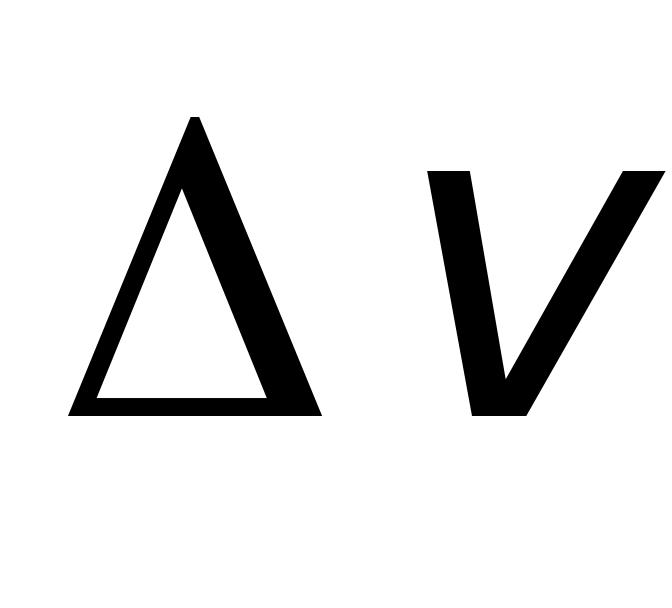 - приращение скорости за малый промежуток
времени
,
устремляя
к нулю (рис.4), т.е.
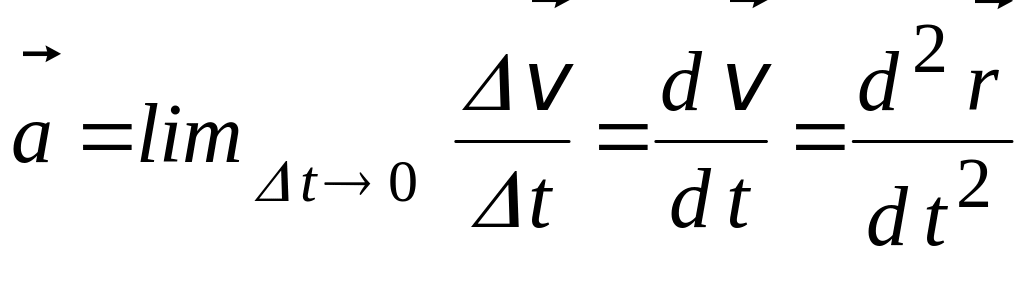 .
Ускорение точки равно первой производной
по времени от скорости точки, так как
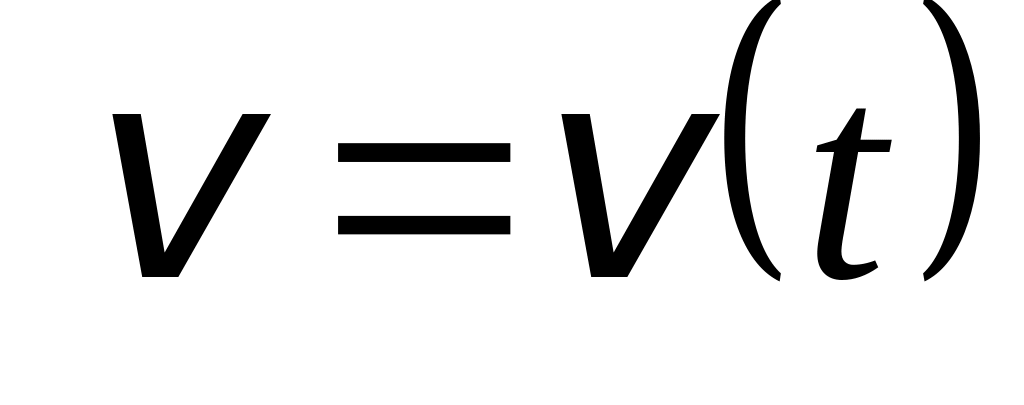 ,
или второй производной по времени от
радиуса-вектора
,
т.к.
.
Направление вектора
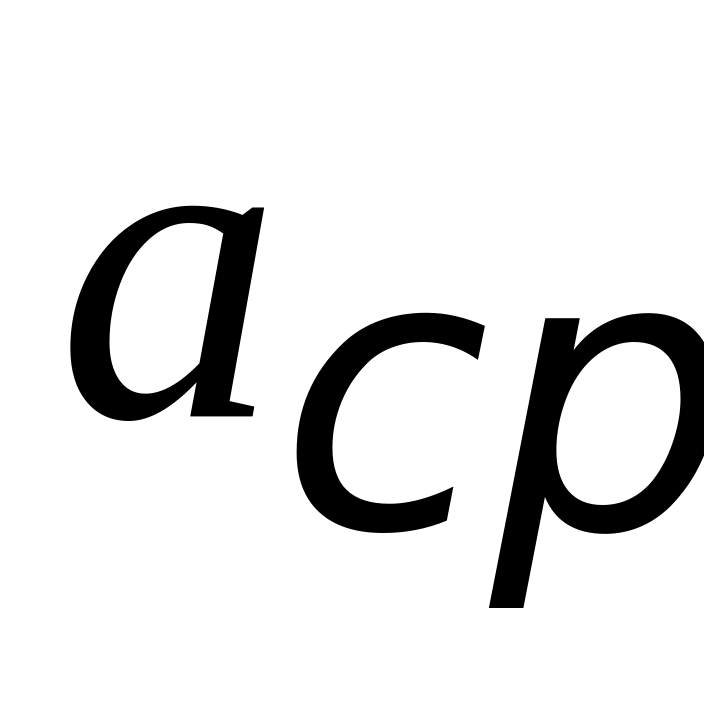 определяется по направлению вектора
,
а направление вектора
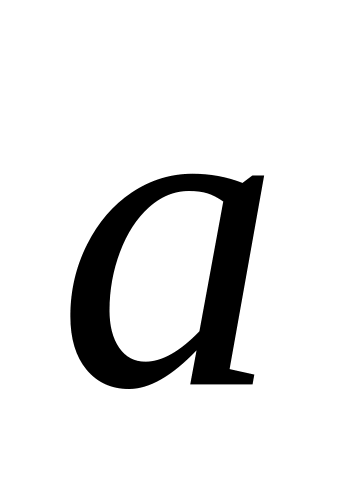 определяется с помощью годографа вектора
(векторная функция
позволяет построить годограф скорости
;
в момент времени
скорость
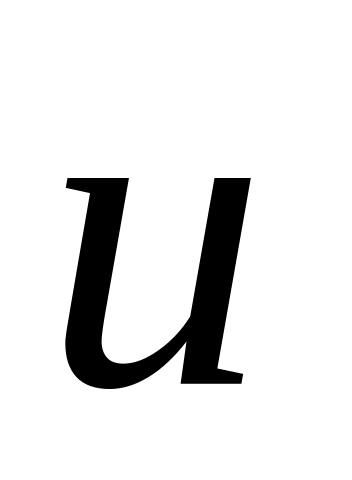 конца вектора
,
равная
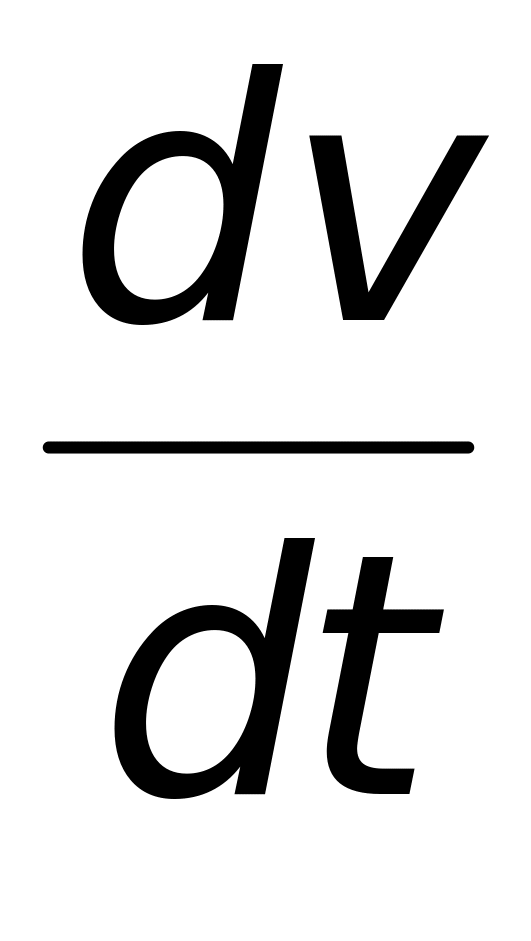 ,
направляется по касательной к годографу,
а ускорение
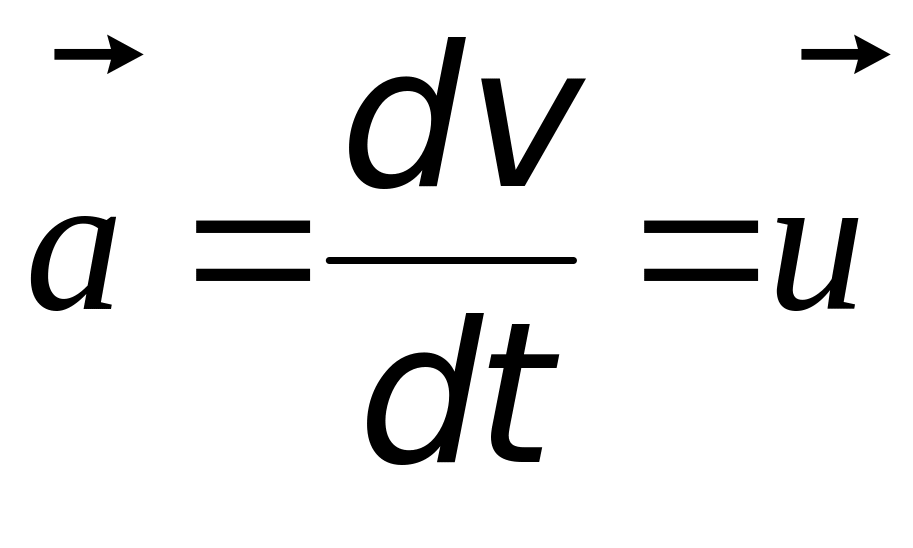 ).
Лекция 10
Способы задания движения точки
Координатный способ
Определение скорости и ускорения точки
при задании ее движения в декартовых
координатах производится по формулам,
получаемым при рассмотрении векторного
уравнения движения точки
,
где
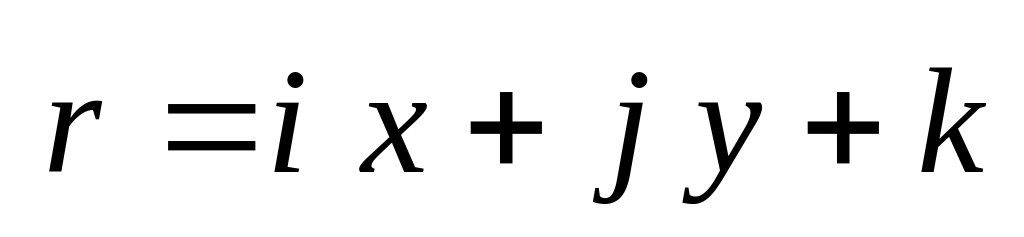 (
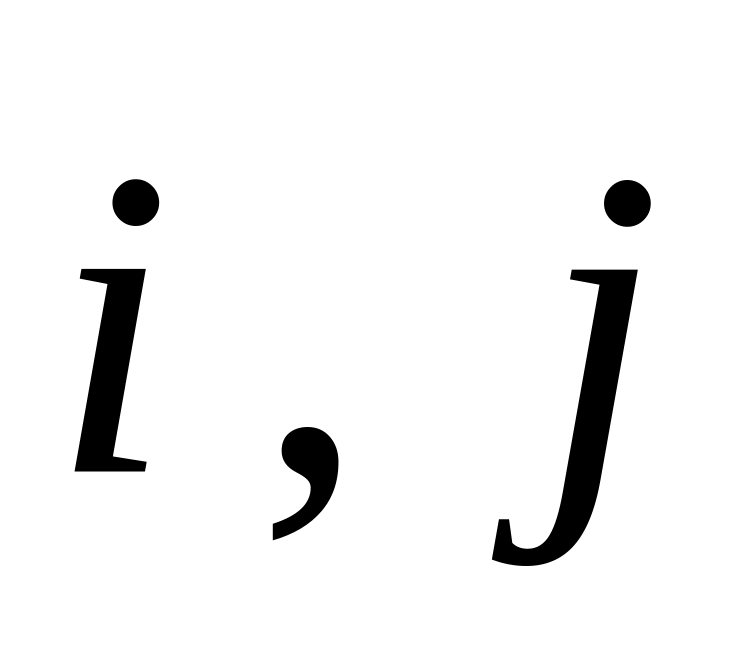 и
- орты координатных осей, а
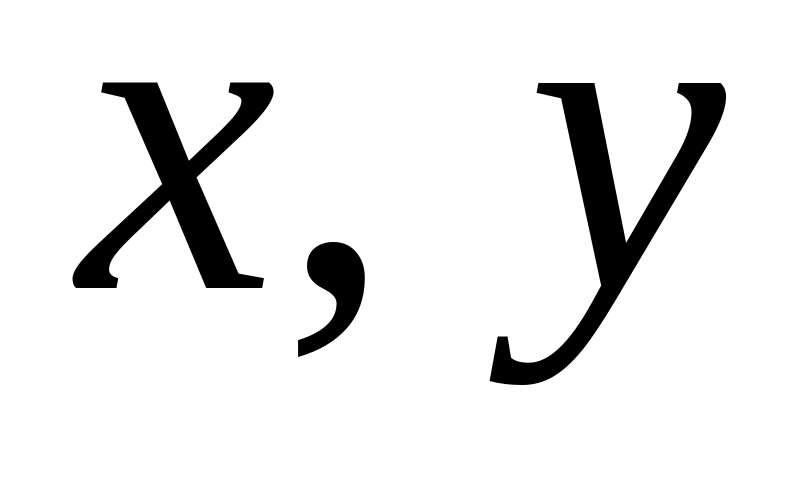 и
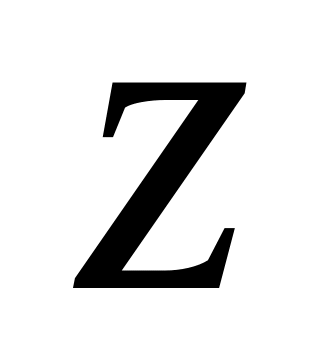 - координаты точки М) (рис.5).
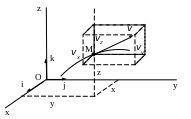
Рис..5
Если заданы уравнения движения точки , и , то
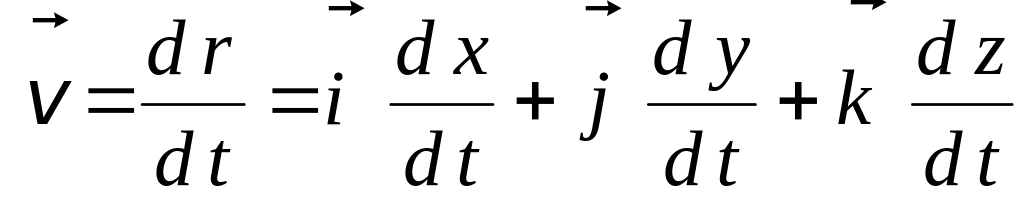 ,
отсюда получаем проекции скорости
на оси координат:
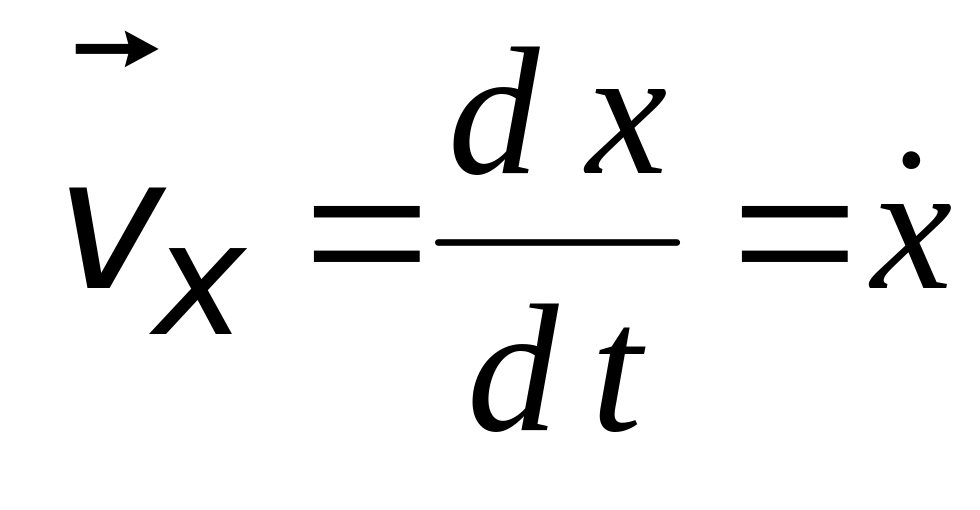 ;
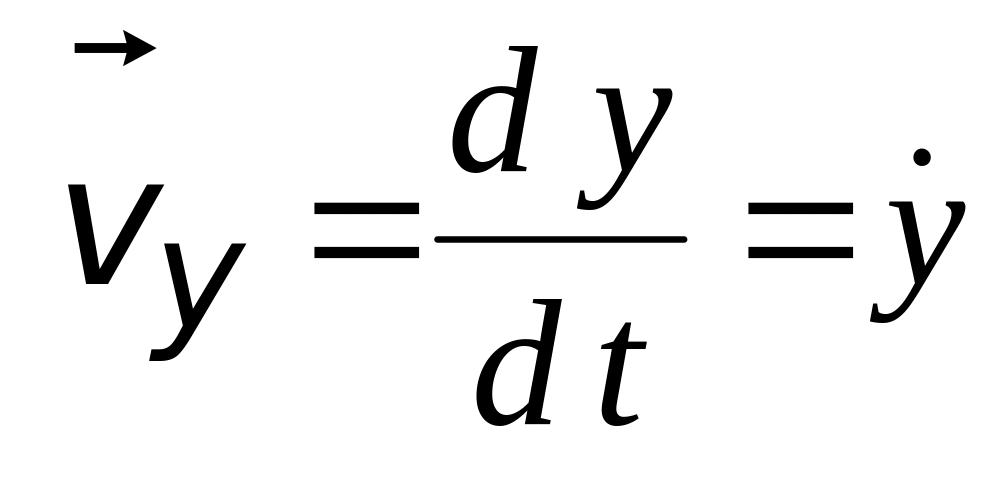 ,
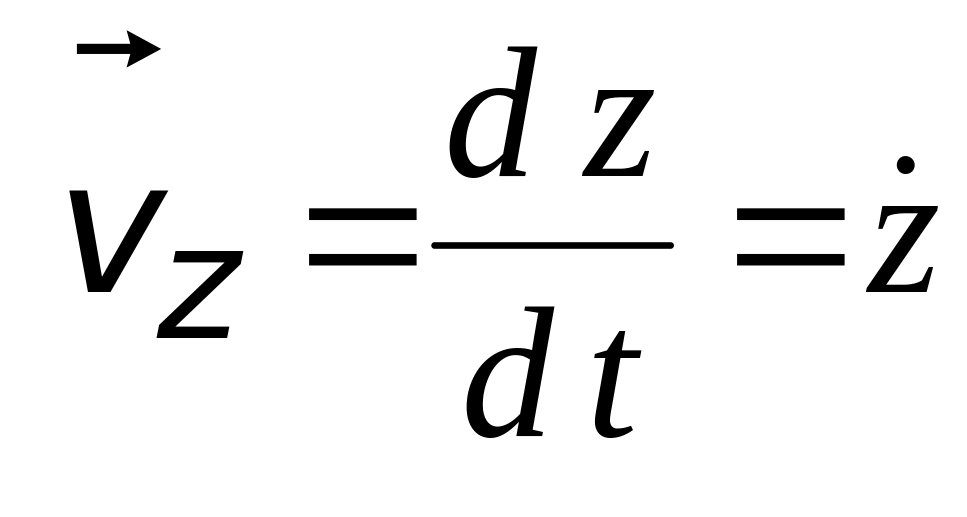 ,
что позволяет найти величину скорости
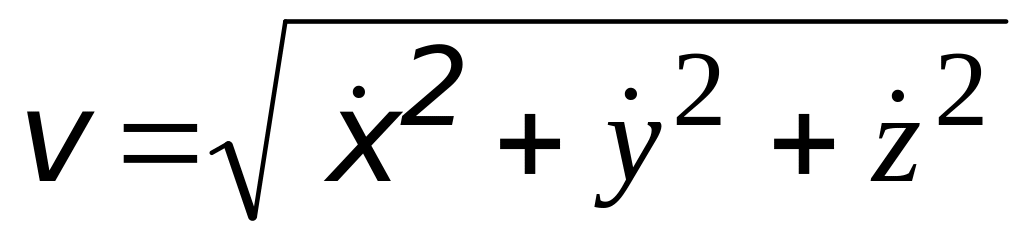
и направление скорости
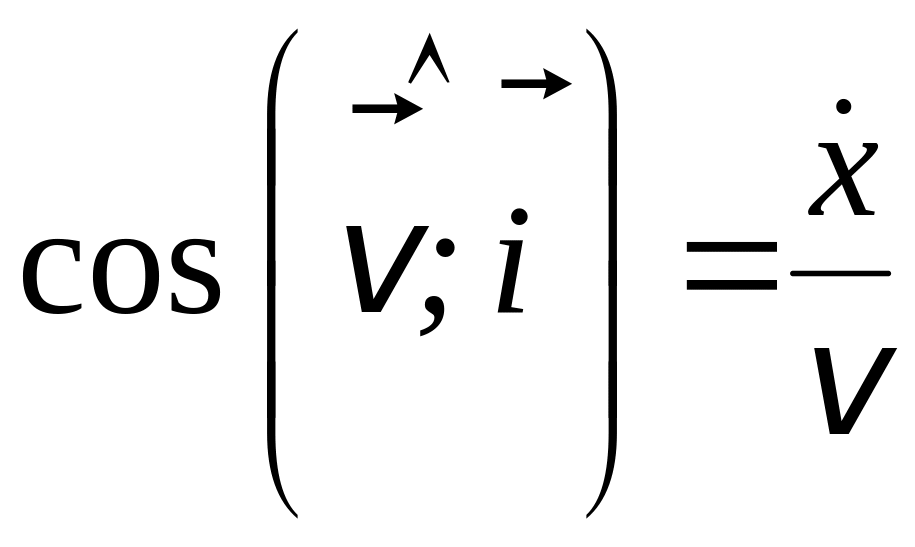 ,
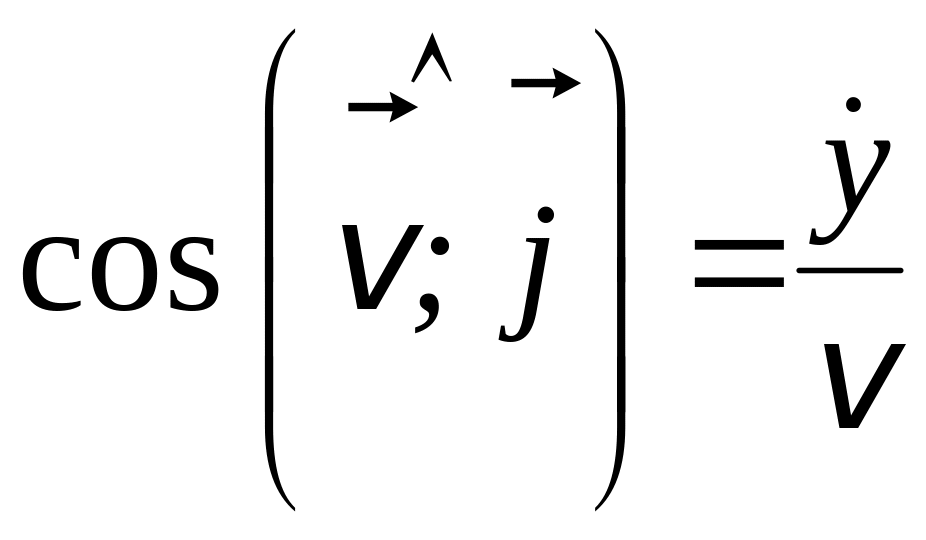 ,
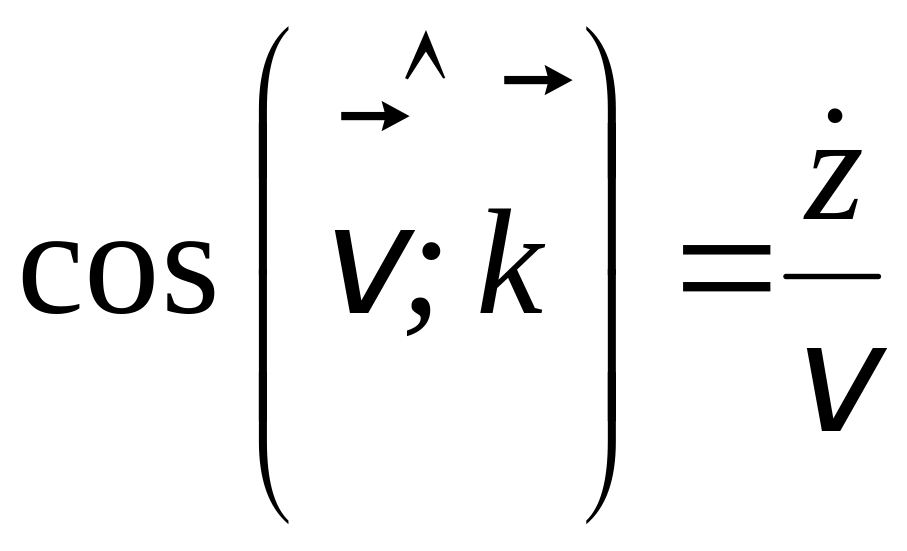 ,
(направляющие косинусы углов, которые
вектор
составляет с осями координат, их
направления задают орты
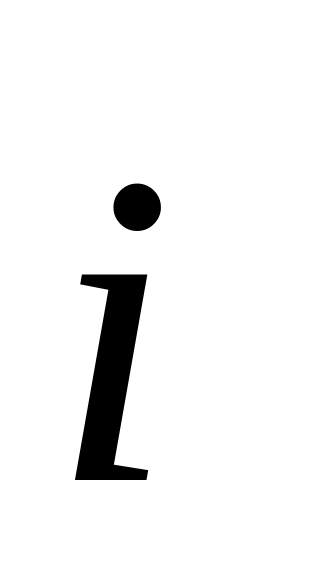 ,
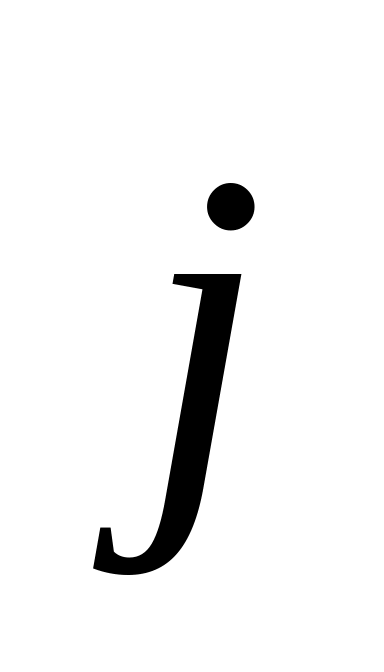 и
;
обозначение производной по времени в
виде точки над дифференцируемой функцией
введено Ньютоном).
Ускорение точки определяется аналогичным образом:
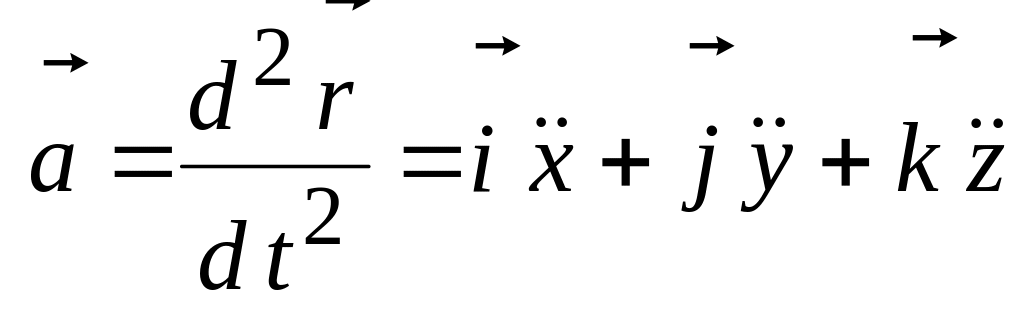 , откуда
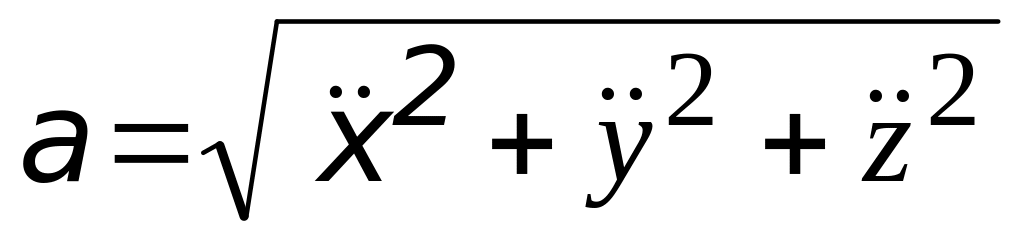 и
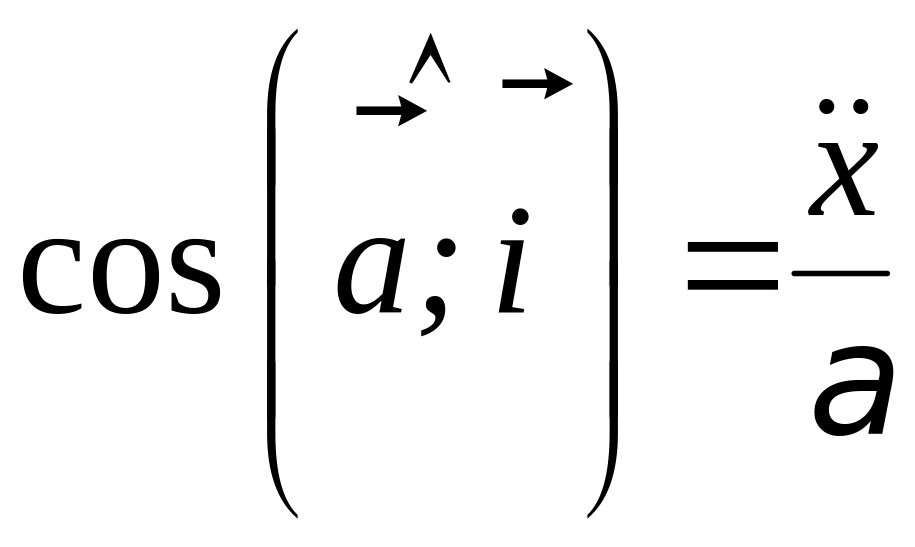 ,
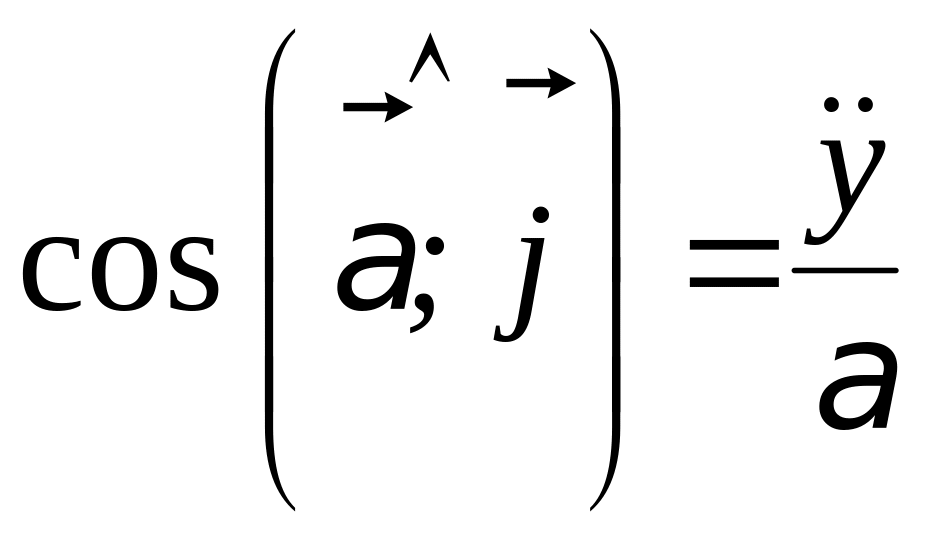 ,
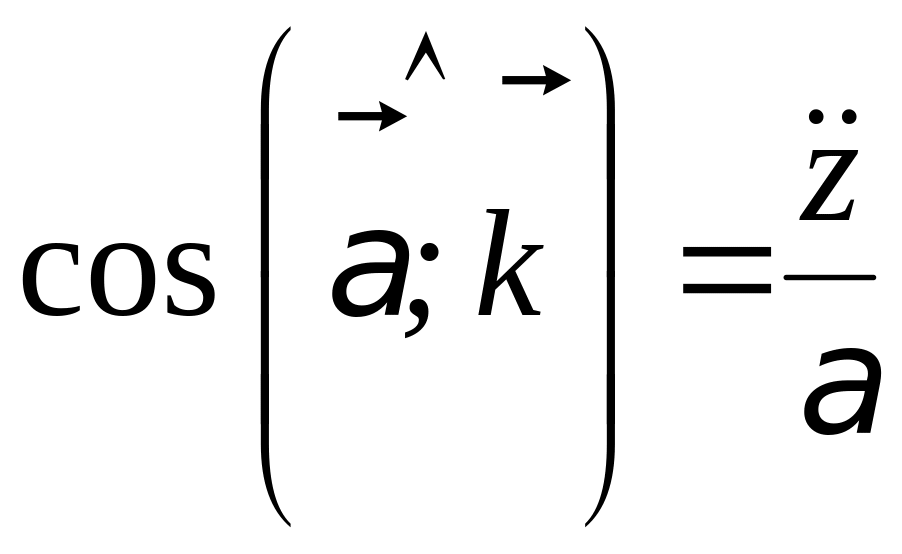 .
Естественный способ
П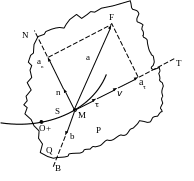 ри
естественном способе задания движения
точки вводятся естественные оси
(касательная Т, главная нормаль N
и бинормаль В) – оси подвижной
прямоугольной системы координат с
началом, совпадающим с движущейся точкой
М (рис.6).
Рис.10.6
Касательная (с единичным вектором
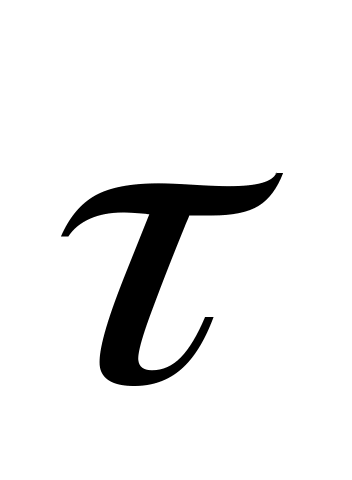 )
направлена по касательной к заданной
траектории в положительном направлении
отсчета дуговой координаты S.
Главная нормаль (с ортом
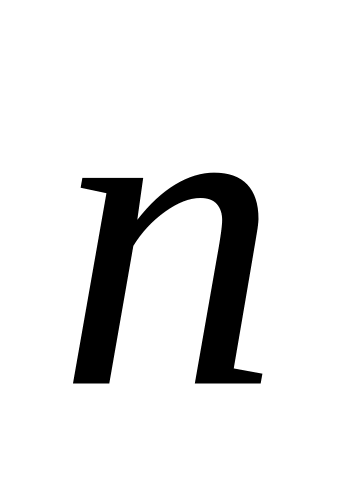 )
направляется перпендикулярно к
касательной в сторону центра кривизны
траектории (проходит через этот центр),
а бинормаль (с ортом
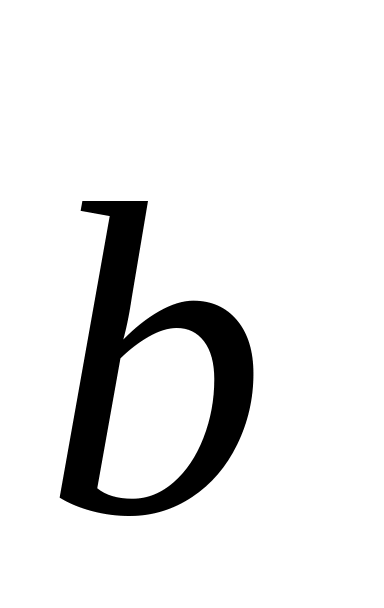 )
перпендикулярна к касательной и главной
нормали и направляется так, чтобы орты
,
и
образовывали правую систему координат.
Через касательную и главную нормаль
проходит соприкасающаяся плоскость F,
через главную нормаль и бинормаль
проходит нормальная плоскость Q,
а через касательную и бинормаль проходит
спрямляющая плоскость P.
Эти три плоскости образуют естественный
трехгранник, который перемещается в
пространстве вместе с точкой М как одно
целое твердое тело (его движение
определяется заданной траекторией и
заданным уравнением движения
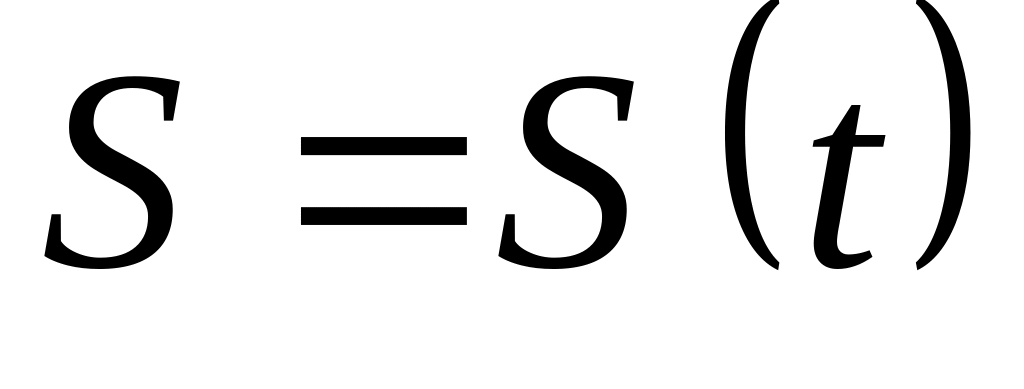 ).
Скорость точки определяем следующим образом:
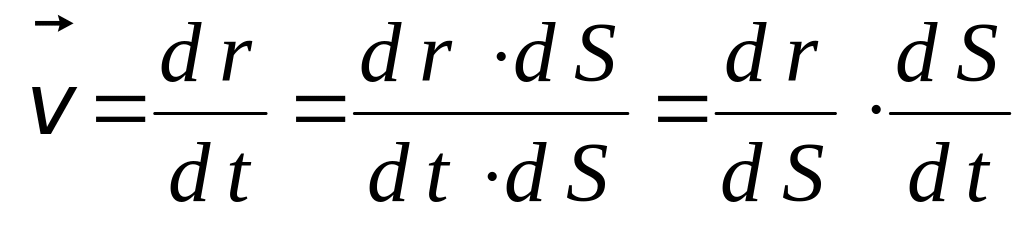 ,
где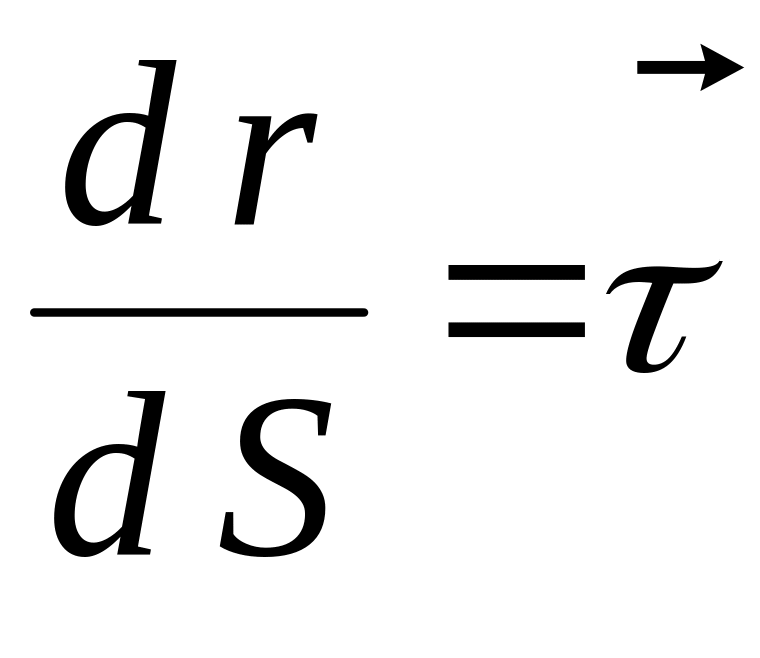 (из дифференциальной геометрии), а
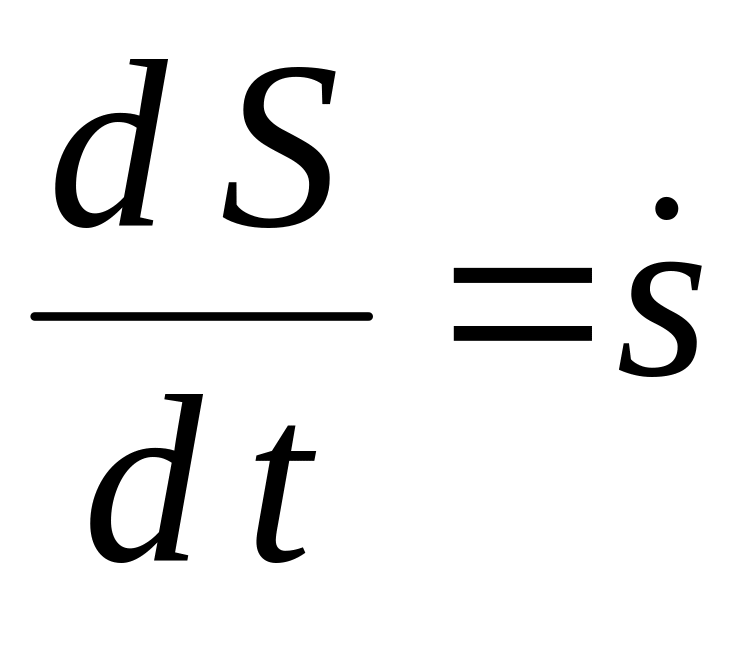 - проекция скорости
на касательную. Итак,
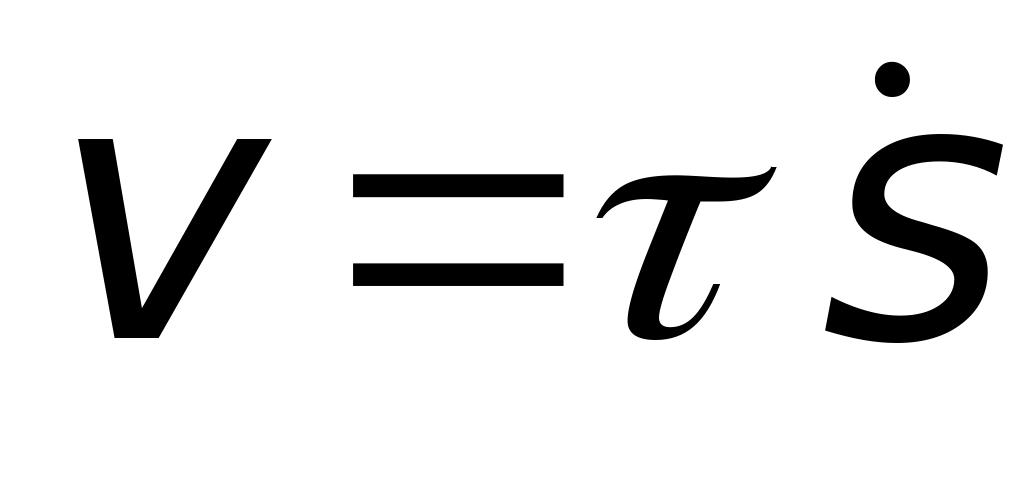 ,
а
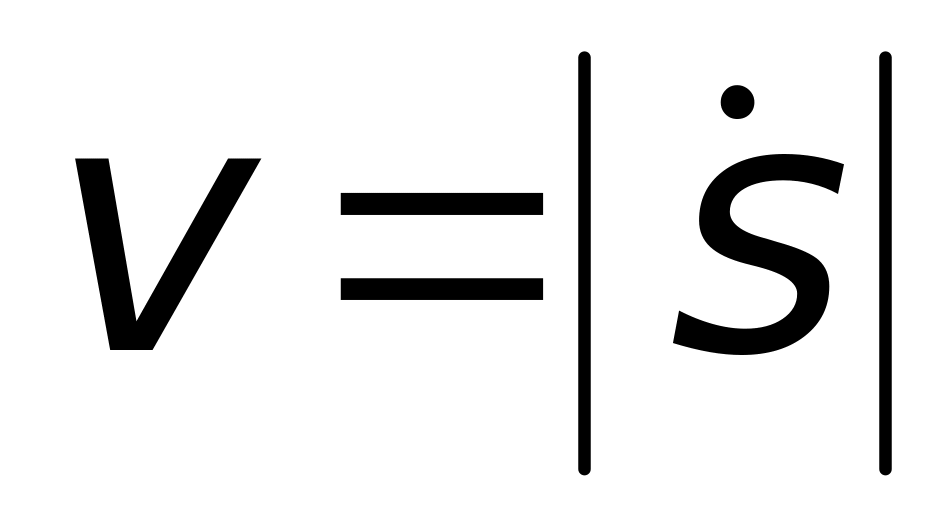 - модуль вектора
.
Знак производной
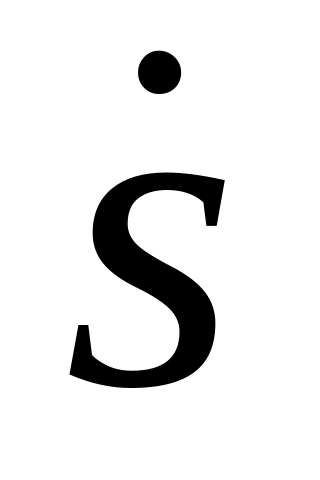 определяет направление вектора
.